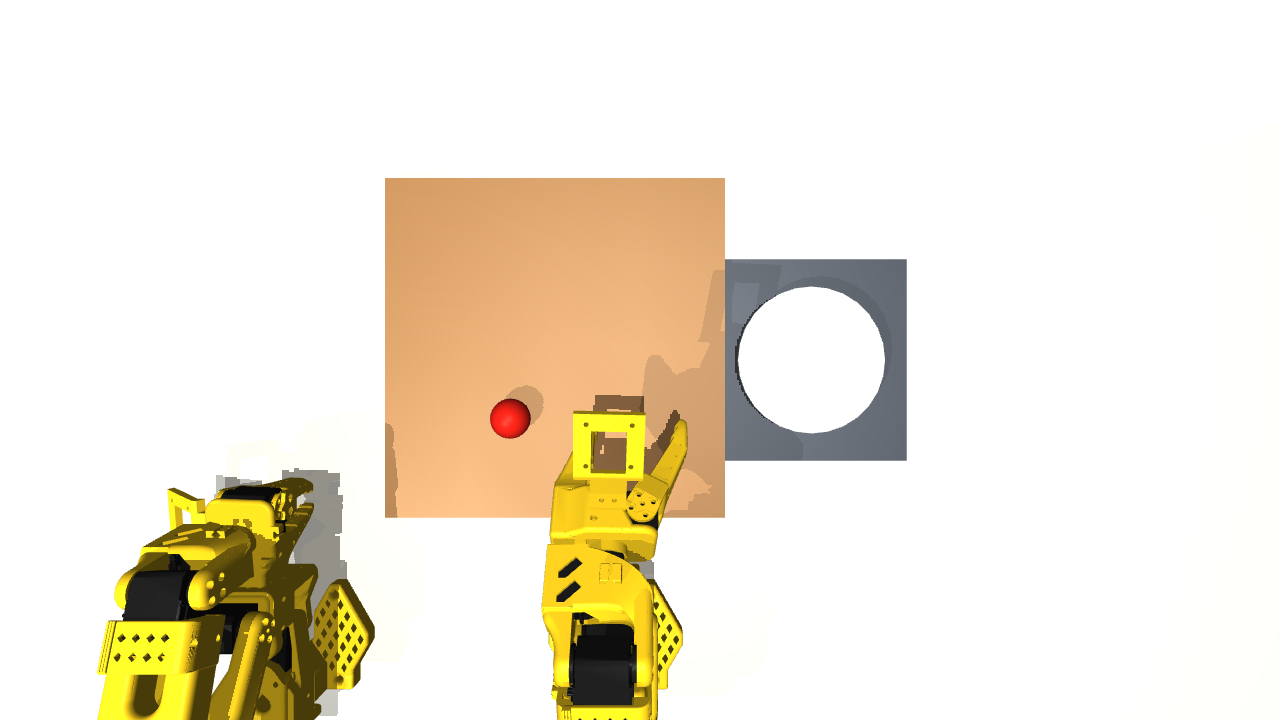
← Playground日本語EN中文GYOZA一台摆盘水果的机器人。视觉语言模型负责下达指令,ACT 策略负责执行动作。仅在仿真环境中运行。在仿真环境中观看双臂机器人挑选、抓取并摆盘水果。Try ↗GitHub ↗Model ↗